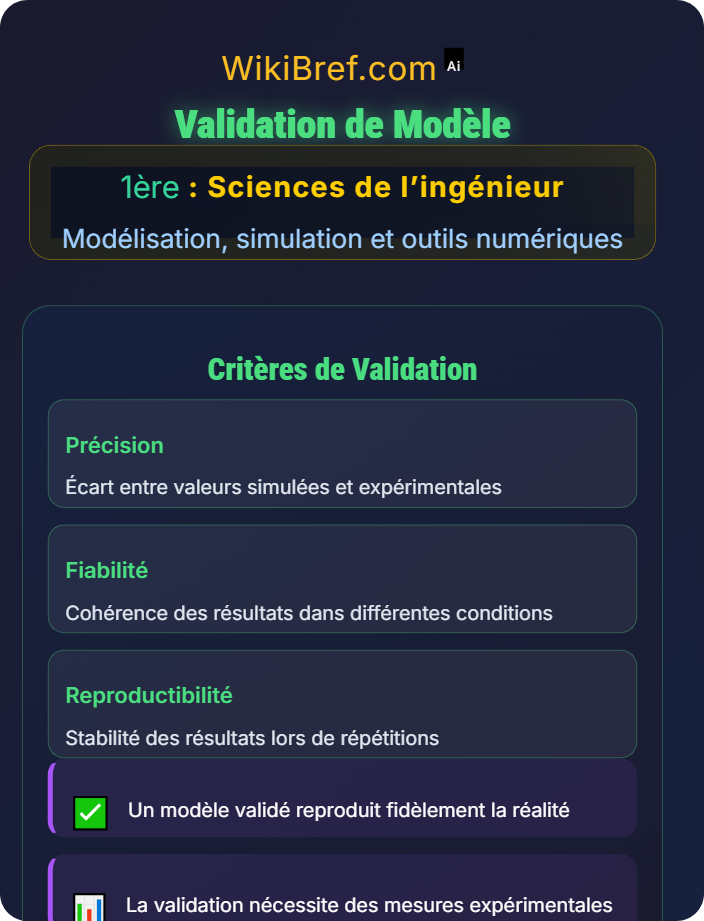
Validation de modèle : Processus qui consiste à comparer les prédictions d'un modèle avec des observations réelles pour évaluer sa pertinence
- Collecter des données expérimentales
- Simuler le modèle avec les mêmes conditions
- Comparer les résultats (valeurs, tendances)
- Calculer les écarts et indicateurs de performance
- Évaluer si le modèle est acceptable
On mesure la période d'oscillation d'un pendule réel de longueur \(l = 1.0 \, m\) : \(T_{\text{exp}} = 2.01 \, s\)
Modèle théorique : \(T_{\text{mod}} = 2\pi\sqrt{\frac{l}{g}}\) avec \(g = 9.81 \, m/s^2\)
\(T_{\text{mod}} = 2\pi\sqrt{\frac{1.0}{9.81}} = 2.006 \, s\)
\(\text{Erreur} = \left|\frac{T_{\text{exp}} - T_{\text{mod}}}{T_{\text{exp}}}\right| \times 100\% = \left|\frac{2.01 - 2.006}{2.01}\right| \times 100\% = 0.2\%\)
L'erreur de 0.2% est inférieure au seuil de 5%, le modèle est validé pour cette application.
Le modèle de pendule simple avec \(T = 2\pi\sqrt{\frac{l}{g}}\) est validé car l'erreur relative est de 0.2%, ce qui est inférieur au seuil d'acceptabilité.
• Calcul d'erreur : \(\text{Erreur} = \left|\frac{Y_{\text{exp}} - Y_{\text{mod}}}{Y_{\text{exp}}}\right| \times 100\%\)
• Seuil d'acceptabilité : Généralement 5% pour les applications courantes
• Modèle de pendule : \(T = 2\pi\sqrt{\frac{l}{g}}\) (petites oscillations)
Modèle masse-ressort : Système oscillant modélisé par l'équation \(m\ddot{x} + kx = 0\) avec une solution sinusoïdale
On observe un système réel avec \(m = 0.5 \, kg\), \(k = 20 \, N/m\). La période mesurée est \(T_{\text{exp}} = 0.99 \, s\).
Modèle théorique : \(T_{\text{mod}} = 2\pi\sqrt{\frac{m}{k}} = 2\pi\sqrt{\frac{0.5}{20}} = 0.993 \, s\)
\(\text{Erreur} = \left|\frac{0.99 - 0.993}{0.99}\right| \times 100\% = 0.3\%\)
On effectue 5 mesures : 0.98, 0.99, 1.00, 0.99, 0.98 s
Moyenne : \(\bar{T}_{\text{exp}} = 0.988 \, s\), Écart-type : \(\sigma = 0.008 \, s\)
Avec une erreur de 0.3% et un écart-type faible, le modèle est très précis.
Le modèle masse-ressort est validé avec une erreur relative de 0.3% et un écart-type de 0.008s, ce qui démontre une excellente précision.
• Équation du modèle : \(T = 2\pi\sqrt{\frac{m}{k}}\)
• Analyse statistique : Moyenne et écart-type des mesures
• Précision : Mesure de la dispersion des résultats
Modèle thermique : Représente l'évolution de la température d'un corps en fonction du temps selon la loi de Newton du refroidissement
On mesure la température d'un objet chaud plongé dans un fluide : température initiale \(T_0 = 80°C\), température ambiante \(T_a = 20°C\)
Loi de refroidissement : \(T(t) = T_a + (T_0 - T_a)e^{-ht}\) où \(h\) est le coefficient de transfert thermique
Après 10 minutes : \(T_{\text{exp}} = 45.2°C\), \(T_{\text{mod}} = 44.8°C\)
Après 20 minutes : \(T_{\text{exp}} = 32.1°C\), \(T_{\text{mod}} = 31.9°C\)
Au temps 10 min : \(\text{Erreur} = \left|\frac{45.2 - 44.8}{45.2}\right| \times 100\% = 0.9\%\)
Au temps 20 min : \(\text{Erreur} = \left|\frac{32.1 - 31.9}{32.1}\right| \times 100\% = 0.6\%\)
Calcul du coefficient de corrélation \(R^2\) entre les séries expérimentales et modélisées
\(R^2 = 0.996\) (proche de 1, excellent ajustement)
Le modèle thermique basé sur la loi de Newton est validé avec des erreurs inférieures à 1% et un coefficient de corrélation \(R^2 = 0.996\), démontrant une excellente précision.
• Loi de Newton : \(T(t) = T_a + (T_0 - T_a)e^{-ht}\)
• Coefficient de corrélation : \(R^2\) mesure la qualité de l'ajustement
• Validation dynamique : Comparaison sur plusieurs points temporels
Modèle RC : Circuit composé d'une résistance R et d'un condensateur C, régi par l'équation différentielle \(\tau\frac{du_C}{dt} + u_C = E\)
On réalise un circuit RC avec \(R = 1000 \Omega\), \(C = 100 \mu F\). On mesure la tension aux bornes du condensateur lors de la charge.
Équation de charge : \(u_C(t) = E(1 - e^{-t/\tau})\) où \(\tau = RC = 0.1 \, s\)
À \(t = 0.1 \, s\) : \(u_{C,\text{exp}} = 6.32 \, V\), \(u_{C,\text{mod}} = 6.32 \, V\)
À \(t = 0.2 \, s\) : \(u_{C,\text{exp}} = 8.65 \, V\), \(u_{C,\text{mod}} = 8.65 \, V\)
Erreurs relatives : 0.0% et 0.1% respectivement
Écart maximal observé : 0.3% à \(t = 0.15 \, s\)
Le modèle reproduit fidèlement la constante de temps et la forme de la réponse.
Le modèle RC est validé avec des erreurs inférieures à 0.3%, confirmant que le modèle théorique reproduit correctement le comportement du circuit réel.
• Équation RC : \(u_C(t) = E(1 - e^{-t/\tau})\)
• Constante de temps : \(\tau = RC\)
• Validation temporelle : Comparaison point par point
Modèle dynamique : Représente le comportement d'un système mécanique à travers ses équations de mouvement
Valider un modèle de véhicule pour simuler son comportement en virage à différentes vitesses
On mesure l'accélération latérale lors de virages à 30 km/h et 50 km/h
À 30 km/h : \(a_{\text{exp}} = 1.2 \, m/s^2\), \(a_{\text{mod}} = 1.18 \, m/s^2\)
À 50 km/h : \(a_{\text{exp}} = 3.5 \, m/s^2\), \(a_{\text{mod}} = 3.42 \, m/s^2\)
Erreurs relatives : 1.7% et 2.3%
Écart moyen absolu : 2.0%
Le modèle reste valide dans différentes conditions de vitesse et de rayon de virage.
Le modèle est fiable pour prédire le comportement du véhicule dans des conditions similaires.
Le modèle dynamique du véhicule est validé avec des erreurs inférieures à 2.5%, démontrant une bonne fiabilité pour prédire le comportement en virage.
• Fiabilité : Capacité à reproduire les résultats dans différentes conditions
• Robustesse : Stabilité du modèle face aux variations
• Validation multiple : Tests dans divers scénarios
- Collecte de données : Acquérir des mesures représentatives
- Simulation du modèle : Exécuter le modèle dans les mêmes conditions
- Calcul des écarts : Quantifier les différences entre modèle et réalité
- Calcul d'indicateurs : Utiliser des métriques normalisées
- Évaluation globale : Synthèse des résultats et conclusion
- Un modèle validé n'est pas nécessairement exact, mais acceptable pour son usage
- La validation est spécifique au domaine d'application du modèle
- Les seuils d'acceptabilité dépendent de l'objectif de l'étude
- La validation doit être documentée et reproductible
- Un modèle peut être partiellement validé pour certains aspects
- Erreur relative : \(\left|\frac{Y_{\text{exp}} - Y_{\text{mod}}}{Y_{\text{exp}}}\right| \times 100\%\)
- RMSE : \(\sqrt{\frac{1}{n}\sum_{i=1}^{n}(Y_{\text{exp},i} - Y_{\text{mod},i})^2}\)
- MAE : \(\frac{1}{n}\sum_{i=1}^{n}|Y_{\text{exp},i} - Y_{\text{mod},i}|\)
- Coefficient de corrélation : \(R^2\)
- La validation est une étape cruciale dans le processus de modélisation
- Elle permet de quantifier la confiance qu'on peut avoir dans un modèle
- Plusieurs indicateurs doivent être utilisés pour une validation complète
- Les seuils d'acceptabilité sont spécifiques à chaque application
- Un modèle peut être validé pour certaines conditions mais pas pour d'autres