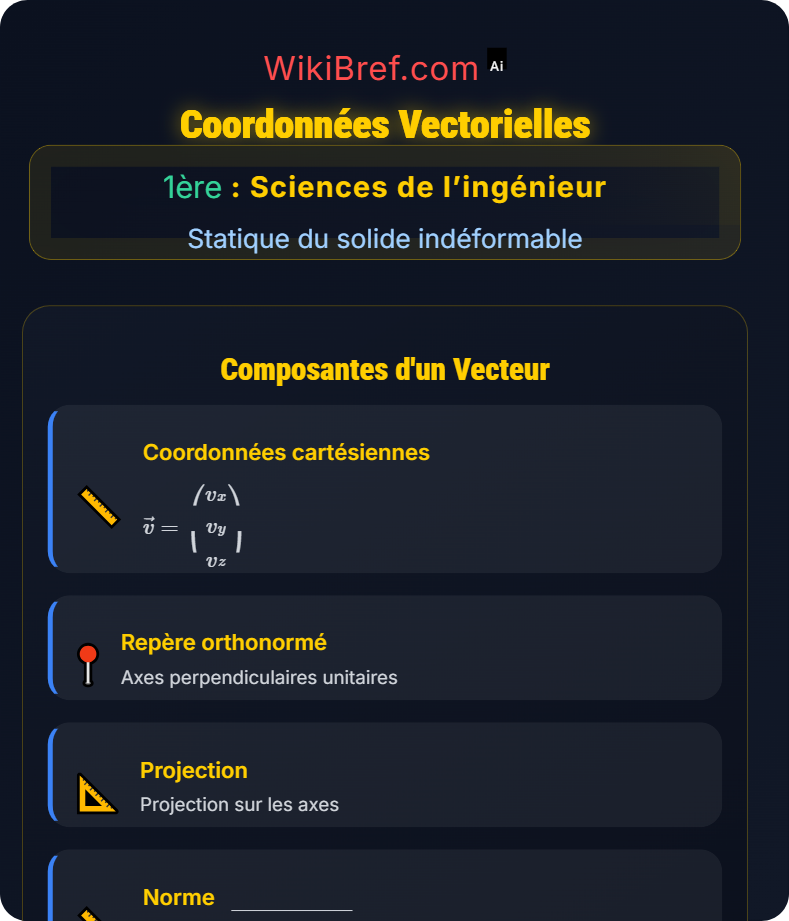
Coordonnées vectorielles
\(\vec{v} = x\vec{i} + y\vec{j} + z\vec{k}\)
Décomposition d'un vecteur dans une base
Définition :
Les coordonnées vectorielles sont les composantes d'un vecteur dans une base donnée. Elles permettent d'exprimer un vecteur comme combinaison linéaire des vecteurs de base.
Exemple :
Dans une base orthonormée (O, \(\vec{i}, \vec{j}, \vec{k}\)), le vecteur \(\vec{v}\) de coordonnées (3, 2, 1) s'écrit : \(\vec{v} = 3\vec{i} + 2\vec{j} + 1\vec{k}\)
Calcul des coordonnées
Projection orthogonale
Produit scalaire
Changement de base
Norme du vecteur
Angles avec les axes
Base orthonormée directe
Formules importantes
Norme : ||v|| = √(x²+y²+z²)
Somme : (x₁+x₂, y₁+y₂, z₁+z₂)
Produit scalaire : x₁x₂+y₁y₂+z₁z₂
Multiplication scalaire : (kx, ky, kz)
Conseils & Astuces
Identifier la base de décomposition
Utiliser la projection orthogonale
Respecter la convention de la main droite
Vérifier l'homogénéité des unités
Appliquer la relation de Chasles
Erreurs Fréquentes
Erreur 1 :
Confondre coordonnées et norme du vecteur
Erreur 2 :
Omission du repère de décomposition
Erreur 3 :
Erreur de signe dans les composantes