Définitions et Concepts
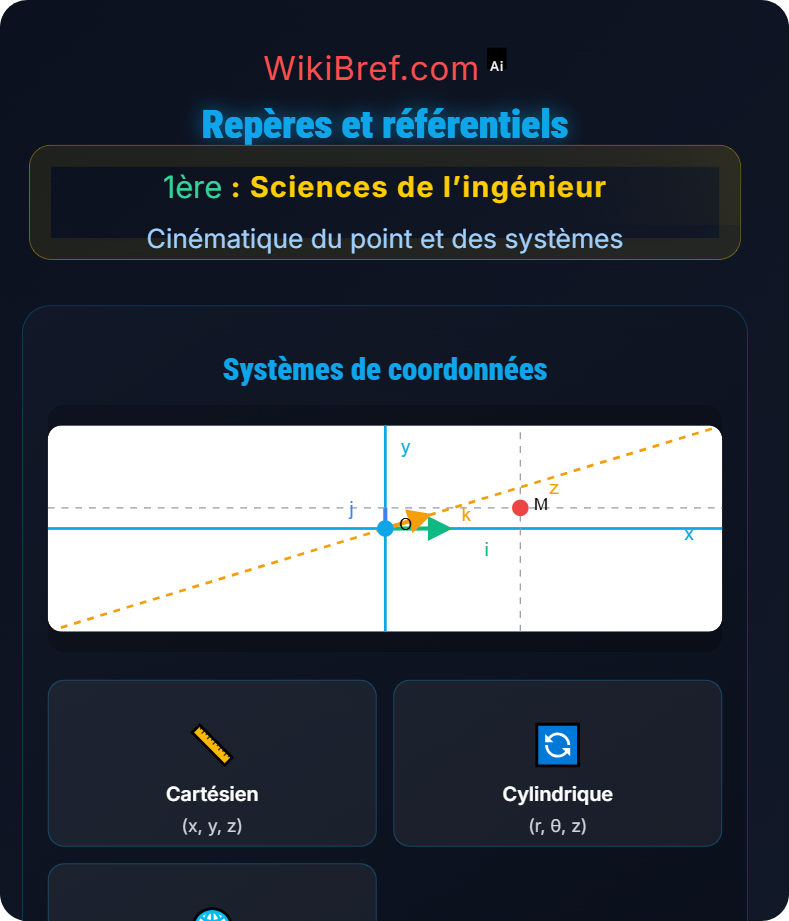
\( \vec{OM}(t) = x(t)\vec{i} + y(t)\vec{j} + z(t)\vec{k} \)
Vecteur position
\( \vec{v}(t) = \frac{d\vec{OM}}{dt} \)
Vecteur vitesse
\( \vec{a}(t) = \frac{d\vec{v}}{dt} \)
Vecteur accélération
Référentiel: cadre d'étude du mouvement
Repère: système d'axes pour mesurer positions
Origine temporelle: instant t₀
Relativité du mouvement
Types de référentiels
Géocentrique: Centre Terre, axes fixes
Terrestre: Solide avec la Terre
Héliocentrique: Centre Soleil
Galiléen: Mvt rectiligne uniforme
Systèmes de coordonnées
Cartésiennes: (x, y, z)
Cylindriques: (r, θ, z)
Sphériques: (r, θ, φ)
Exemples concrets
Voiture:
- Référentiel terrestre
- Position: x(t) = 20t (MRU)
- Vitesse: v = 20 m/s
- Position: x(t) = 20t (MRU)
- Vitesse: v = 20 m/s
Satellite:
- Référentiel géocentrique
- Mouvement circulaire
- Accélération centripète
- Mouvement circulaire
- Accélération centripète
Train:
- Pour passager: immobile
- Pour observateur extérieur: en mouvement
- Pour observateur extérieur: en mouvement
Conseils & Astuces
Choisir le bon référentiel pour simplifier
Définir clairement le repère au début
Le mouvement est relatif au référentiel
Utiliser le système de coordonnées adapté
Dérivée de la position = vitesse